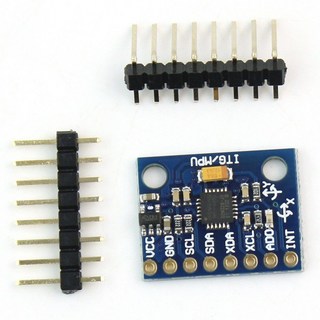
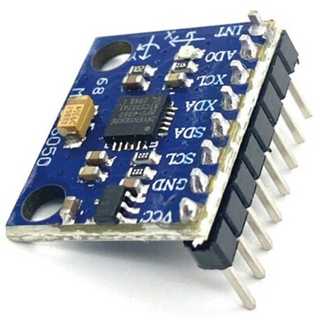
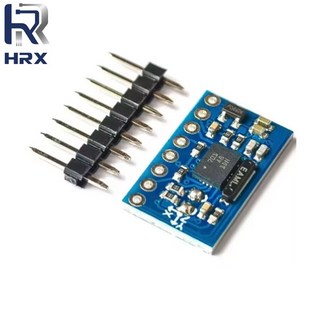
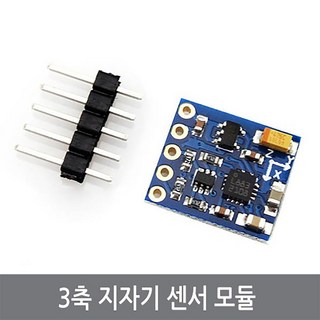
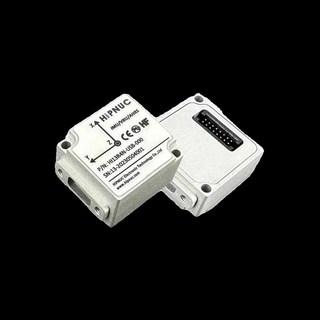
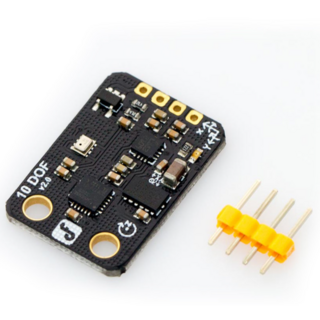
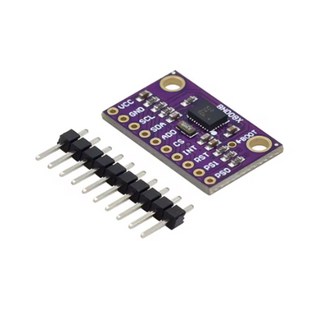
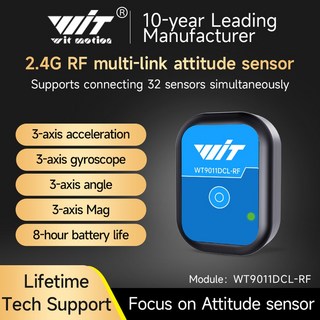
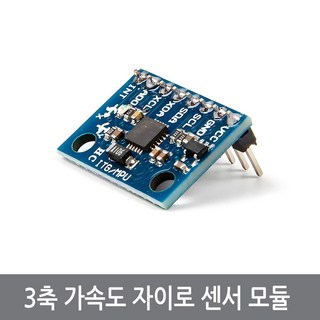
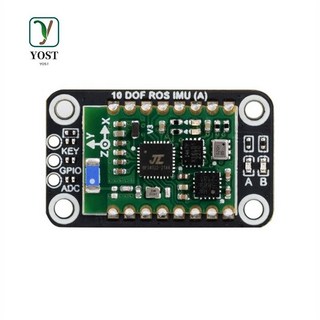
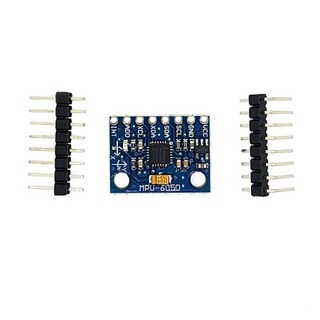
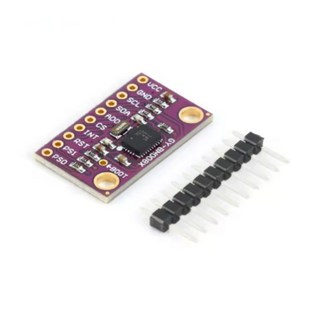
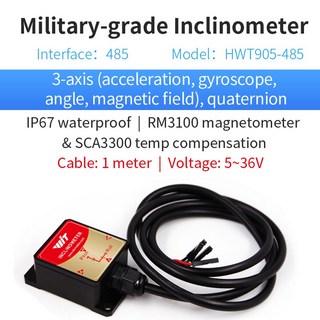
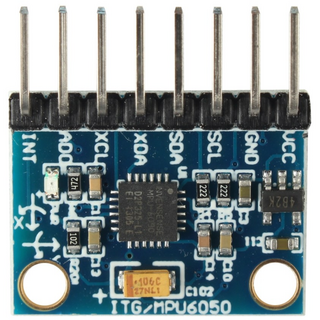
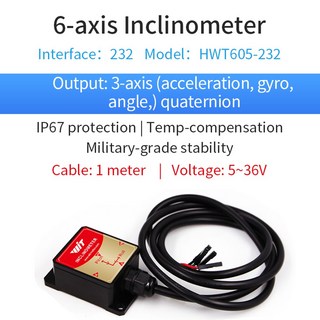
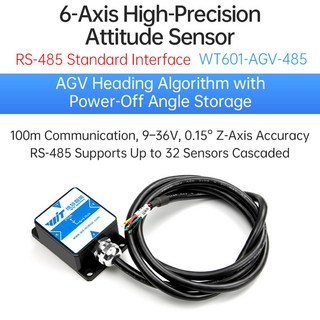
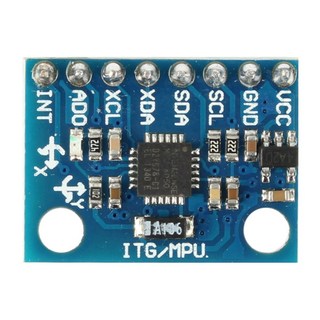
자이로센서 IMU(관성 측정 장치)는 물체의 회전과 각속도를 측정하는 데 사용되는 센서입니다. IMU는 일반적으로 자이로스코프, 가속도계, 그리고 때로는 자기 센서를 포함하여 물체의 자세와 움직임을 정확하게 추적할 수 있도록 설계되었습니다. 이러한 센서들은 드론, 로봇, 스마트폰 등 다양한 분야에서 활용됩니다.
자이로스코프는 회전 운동을 측정하는 데 특화된 센서로, 물체가 어떤 방향으로 얼마나 회전했는지를 알려줍니다. 이 정보는 물체의 방향을 유지하거나 조정하는 데 필수적입니다. 가속도계는 물체의 선형 가속도를 측정하여, 물체가 얼마나 빠르게 움직이고 있는지를 파악하는 데 도움을 줍니다.
IMU는 이러한 센서들을 결합하여 3차원 공간에서의 물체의 움직임을 종합적으로 분석합니다. 예를 들어, 드론의 비행 경로를 안정적으로 유지하기 위해 IMU는 실시간으로 데이터를 수집하고 이를 바탕으로 비행 제어 시스템에 정보를 전달합니다. 이를 통해 드론은 바람이나 다른 외부 요인에 영향을 받지 않고 안정적으로 비행할 수 있습니다.
IMU의 데이터는 다양한 알고리즘을 통해 처리되어, 물체의 자세를 계산하고 예측하는 데 사용됩니다. 이러한 기술은 자율주행차, 가상현실(VR) 기기, 그리고 항공기 등에서 매우 중요한 역할을 합니다. IMU의 정확성과 신뢰성은 이러한 시스템의 성능에 직접적인 영향을 미치기 때문에, 지속적인 연구와 개발이 이루어지고 있습니다.
결론적으로, 자이로센서 IMU는 현대 기술에서 필수적인 요소로 자리 잡고 있으며, 다양한 응용 분야에서 물체의 움직임을 정밀하게 측정하고 제어하는 데 기여하고 있습니다. 앞으로도 IMU 기술은 더욱 발전하여 새로운 가능성을 열어갈 것입니다.